
Ten artykuł przeczytasz w 10 minut.
Współpraca człowieka z robotem (human–robot interaction – HRI) w dobie transformacji cyfrowej przestaje być zagadnieniem czysto teoretycznym. Wraz z dynamicznym wzrostem udziału robotyzacji w gospodarce staje się ona jednym z kluczowych wyzwań operacyjnych współczesnego rynku pracy. Na naszych oczach zachodzi fundamentalna zmiana środowiska pracy, w którym technologie autonomiczne i zrobotyzowane wchodzą w bezpośrednią synergię z personelem. W odpowiedzi na te wyzwania zrealizowaliśmy projekt „Technologie przyszłości – wykorzystanie nauki w transformacji cyfrowej”, którego nadrzędnym celem była popularyzacja wiedzy na temat praktycznego wykorzystania nowoczesnych rozwiązań, takich jak modelowanie i symulacja procesów oraz przybliżenie i usystematyzowanie zagadnień związanych z HRI w wymiarze praktycznym i procesowym.
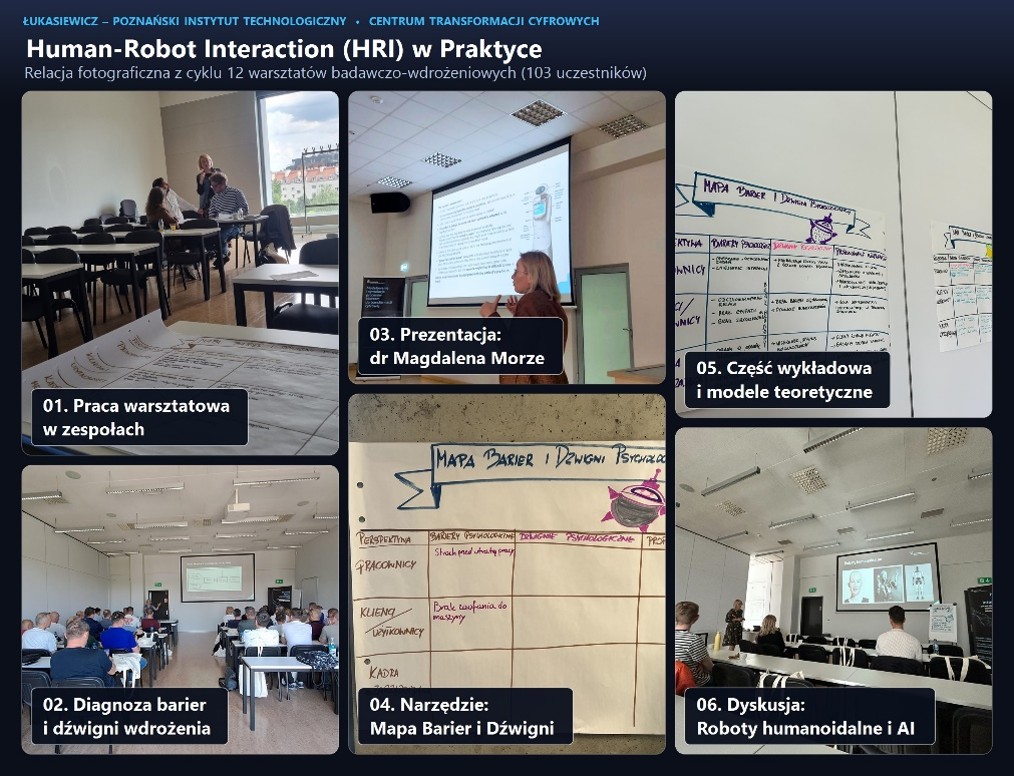
W okresie od maja 2025 do czerwca 2026 roku przeprowadziliśmy cykl spotkań pod hasłem „Human–robot interaction – jak wdrażać nowoczesne technologie, by ludzie pracowali efektywnie”. W toku prac połączyliśmy ramy teoretyczne z dogłębną analizą rzeczywistych studiów przypadków (case studies). Łącznie zorganizowaliśmy 12 warsztatów praktycznych, w których wzięły udział 103 osoby, oraz 3 otwarte wykłady eksperckie. Zajęcia merytoryczne prowadziła dr Magdalena Morze – ekspertka w obszarze HRI z Centrum Transformacji Cyfrowych Sieci Badawczej Łukasiewicz – Poznańskiego Instytutu Technologicznego (Łukasiewicz – PIT), łącząca dorobek badawczy z doświadczeniem wdrożeniowym w zakresie współpracy ludzi z robotami oraz zarządzania zespołami technologicznymi.
Czym jest HRI
Human–robot interaction (HRI), czyli interakcja człowiek – robot, jest interdyscyplinarnym obszarem badań obejmującym relacje zachodzące pomiędzy ludźmi a robotami oraz szerzej – między ludźmi a technologią, w tym sztuczną inteligencją. HRI lokuje się na styku robotyki, psychologii, ergonomii, nauk kognitywnych, zarządzania, etyki i projektowania, a jego przedmiotem nie jest sam robot, lecz cały układ: człowiek – robot – zadanie – środowisko (Goodrich, Schultz, 2007; Sheridan, 2016). Celem HRI jest przede wszystkim ustalenie, czy i jak człowiek rozumie działanie robota, czy czuje się przy nim bezpiecznie, ufa mu adekwatnie do jego rzeczywistych kompetencji i jest gotowy z nim współpracować w dłuższej perspektywie. Robot może odgrywać w tym układzie różne role – od narzędzia i asystenta, przez partnera zadaniowego, po pośrednika interakcji społecznych – a relacja może mieć charakter bezpośredni lub zdalny, krótkotrwały lub długoterminowy. HRI jest zatem nauką o tym, jak ludzie interpretują roboty, reagują na ich zachowanie i podejmują decyzje dotyczące korzystania z nich oraz w jaki sposób obecność robota zmienia zadania, relacje, role i procesy organizacyjne.
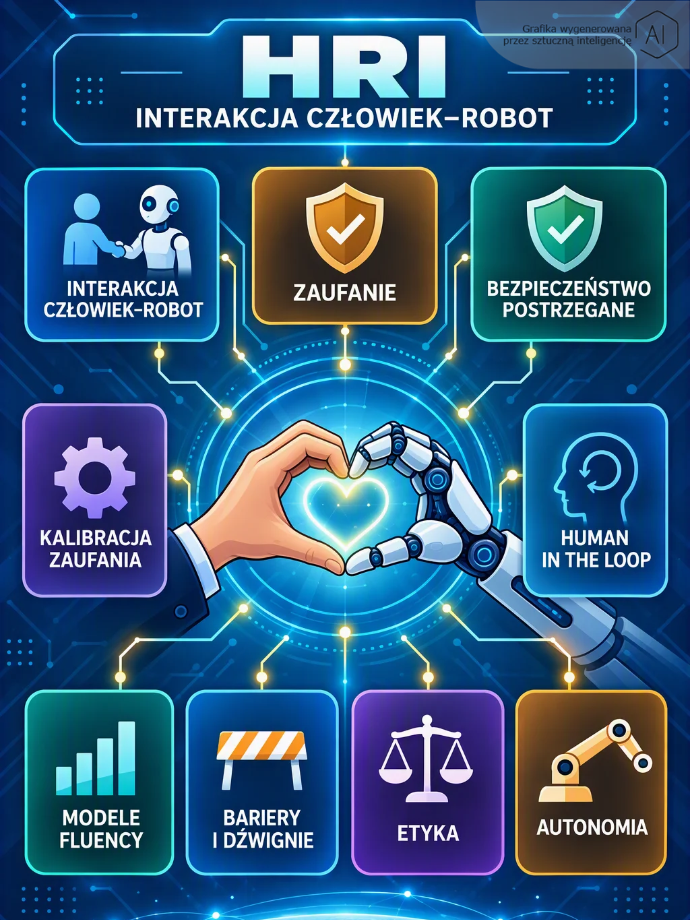
Interakcja a współpraca człowieka z robotem
W literaturze rozróżnia się pojęcia human–robot interaction (HRI) jako szerokiej kategorii wszelkich wzajemnych oddziaływań człowieka i maszyny oraz Human–Robot Collaboration (HRC), oznaczającego zaawansowane współdziałanie na rzecz osiągnięcia wspólnego celu z bezpośrednią koordynacją i podziałem zadań (Morze, 2022, 2023). W najbardziej rozwiniętych układach powstają zespoły człowiek – robot (human–robot teams), w których maszyny zyskują status funkcjonalnych partnerów zadaniowych, a efektywność procesu zależy od obopólnej przewidywalności i sprawności koordynacji (team fluency) (Seeber et al., 2020; Hoffman, Breazeal, 2007). Choć robot nie posiada ludzkiej świadomości ani odpowiedzialności moralnej, zajmuje kluczową pozycję w strukturze procesowej, co z perspektywy zarządzania wymaga precyzyjnego zdefiniowania ról, procedur nadzoru oraz właściwej kalibracji zaufania personelu.
Jakie czynniki determinują interakcję człowieka z robotem?
Jakość HRI zależy od wielu wzajemnie powiązanych czynników związanych z człowiekiem, robotem, zadaniem, środowiskiem oraz organizacją, których znaczenie zmienia się w zależności od kontekstu.
- Zaufanie – jednym z najważniejszych czynników jest zaufanie człowieka do robota, przy czym celem projektowania nie powinno być jego maksymalizowanie, lecz właściwa kalibracja: użytkownik powinien ufać robotowi w takim stopniu, w jakim robot jest rzeczywiście godny zaufania, ponieważ zbyt niski poziom prowadzi do omijania technologii, a zbyt wysoki – do bezkrytycznego polegania na niej (Lee, See, 2004; Parasuraman, Riley, 1997; Hancock et al., 2011).
- Bezpieczeństwo rzeczywiste i postrzegane – robot może spełniać wszystkie normy techniczne, a mimo to wywoływać napięcie u pracowników, jeśli porusza się zbyt szybko, podjeżdża zbyt blisko lub nie sygnalizuje swoich zamiarów – dlatego bezpieczeństwo HRI musi obejmować nie tylko certyfikację, ale i sposób komunikowania intencji przez robota.
- Przewidywalność, transparentność i zrozumiałość – człowiek nie musi znać szczegółów technicznych robota, ale powinien rozumieć, co robot aktualnie robi, dlaczego i co zrobi za chwilę, co pozwala mu budować trafny model mentalny robota i adekwatnie reagować na jego zachowanie.
- Autonomia i poczucie kontroli – im większa autonomia robota, tym większe znaczenie mają transparentność, możliwość nadzoru i skuteczny human oversight, rozumiany nie jako formalny „human in the loop”, lecz jako realna możliwość wpłynięcia na działanie systemu.
- Komunikacja i wspólne modele mentalne – skuteczna współpraca wymaga, aby człowiek i robot mogli komunikować swoje cele, zamiary, stan oraz ograniczenia za pomocą mowy, gestów, ruchu, światła, dźwięków, ekranów lub samego zachowania robota.
- Wygląd i antropomorfizm – robot przypominający człowieka może budzić większe zaufanie i zaangażowanie, ale jednocześnie – jeżeli jest postrzegany jako kompetentny substytut – może zwiększać postrzegane zagrożenie dla zatrudnienia i prowadzić do zachowań oporowych wobec technologii.
Przy jakich robotach należy uwzględniać HRI?
Perspektywa HRI jest niezbędna przy każdym systemie – od cobotów przemysłowych i mobilnych robotów AMR/AGV po roboty usługowe i humanoidalne – którego działanie, ruch lub obecność w jakikolwiek sposób wpływają na zachowanie, decyzje, bezpieczeństwo czy komfort pracy człowieka (Sheridan, 2016).
Jak HRI wpływa na zespoły ludzi i robotów?
Wdrożenie robota przekształca dynamikę zespołu, wymagając nie tylko sprawnej synchronizacji operacyjnej i płynności działań (team fluency), ale także precyzyjnego podziału odpowiedzialności, by uniknąć sytuacji, w której pracownik ponosi konsekwencje błędów autonomicznego systemu (Hoffman, Breazeal, 2007).
Czy mechanizmy HRI dotyczą również interakcji z AI?
Choć roboty wprowadzają unikalny wymiar fizycznej współobecności i proksemiki, kluczowe mechanizmy psychologiczne HRI – takie jak kalibracja zaufania, antropomorfizacja czy potrzeba zrozumiałości – mają bezpośrednie zastosowanie do systemów AI i sprawiają, że granice między tymi dziedzinami zacierają się w ramach szerszej perspektywy human–autonomy interaction (Glikson, Woolley, 2020; Seeber et al., 2020).
Dlaczego HRI powinno być elementem każdego wdrożenia robotów i AI?
Robot lub system AI może być technicznie skuteczny, a jednocześnie organizacyjnie nieskuteczny, społecznie nieakceptowany albo psychologicznie obciążający. Wdrożenie może zakończyć się niepowodzeniem nie dlatego, że technologia nie działa, lecz np. z powodu braku zaufania, niejasnego podziału ról i pominięcia czynnika ludzkiego w procesie zmiany.
HRI warto uwzględnić w całym cyklu życia technologii:
- Przed wdrożeniem – poprzez analizę użytkowników, potrzeb, zadań, ryzyka, kultury organizacyjnej i możliwych zmian ról.
- Podczas projektowania – poprzez współprojektowanie z użytkownikami, dobór poziomu autonomii, interfejsu, sposobu komunikowania zamiarów i procedur nadzoru.
- W pilotażu – poprzez obserwacje, wywiady, testy użyteczności oraz pomiar zaufania, akceptacji, bezpieczeństwa, obciążenia i doświadczenia użytkownika.
- Podczas wdrożenia – poprzez szkolenia, jasne procedury, komunikację organizacyjną i określenie odpowiedzialności.
- Po wdrożeniu – poprzez monitorowanie błędów, sposobów faktycznego korzystania z systemu, zmian zaufania, nowych praktyk pracy oraz niezamierzonych skutków.
Szczególnego znaczenia nabiera badanie HRI w rzeczywistym środowisku. Krótkie testy laboratoryjne nie zawsze pozwalają ocenić, jak zaufanie i akceptacja zmieniają się po kilku dniach, jak użytkownicy reagują na błędy ani jak robot wpływa na relacje w zespole. Dlatego potrzebne są badania terenowe, obserwacje, eksperymenty, pomiary kwestionariuszowe i behawioralne, wywiady z użytkownikami oraz analiza procesów organizacyjnych.
Najważniejsze wnioski z pracy na warsztatach (case study)
Uczestnicy warsztatów, pracując w grupach, analizowali jeden z czterech case studies, opisujących wdrożenie robota/cobota w organizacji. Dla przypisanej perspektywy (pracownicy, klienci/użytkownicy, kadra zarządzająca) każda grupa identyfikowała psychologiczne bariery wobec zmiany, potencjalne dźwignie (czynniki ułatwiające akceptację) oraz proponowała konkretne interwencje, wspierające wdrożenie.
Cztery analizowane case studies
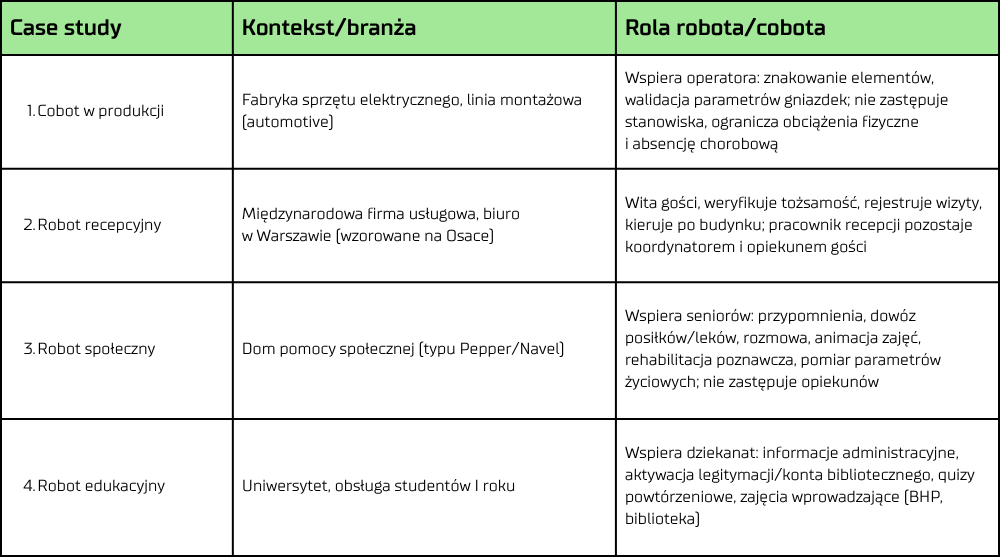
We wszystkich czterech przypadkach powtarza się ten sam wzorzec projektowy: robot ma odciążać człowieka z zadań powtarzalnych, męczących lub administracyjnych, a nie w pełni go zastępować, rola człowieka przesuwa się w stronę nadzoru, koordynacji i kontaktu „wyższego rzędu” z klientem/pacjentem/studentem. To założenie jest kluczowe dla interpretacji wyników: większość barier dotyczy nie tyle samej automatyzacji, ile niepewności co do tego, gdzie faktycznie przebiegnie nowa granica ról.
Wnioski dla wzorców psychologicznych
1. Bariera nr 1 jest uniwersalna: nie technologia, lecz niepewność roli
We wszystkich czterech case studies i we wszystkich trzech perspektywach dominującą barierą nie jest sama technologia, lecz niepewność co do tego, „co to oznacza dla mnie”, obawa przed: utratą pracy (pracownicy), utratą kontroli/relacji (klienci), utratą kontroli nad ryzykiem i kosztami (kadra). Interwencje najskuteczniejsze według uczestników to te, które wprost odpowiadają na pytanie o nową granicę ról, a nie tylko komunikują korzyści technologii.
2. Najczęściej wskazywana dźwignia: „uwolniony czas” przełożony na wartość ludzką
We wszystkich grupach dźwignia dla pracowników jest formułowana w ten sam sposób: robot przejmuje zadania powtarzalne/monotonne/fizycznie obciążające, a człowiek zyskuje czas na zadania wymagające empatii, oceny sytuacyjnej i relacji (koordynacja, opieka, mentoring, kontakt z klientem). To wspólna narracja, planowana do wykorzystania w komunikacji zmiany.
3. Trójkąt zaufania klienta: kontrola – transparentność – furtka do człowieka
Niezależnie od branży, klienci/użytkownicy akceptują robota szybciej, gdy: rozumieją, co dzieje się z ich danymi, wiedzą, że w każdej chwili mogą „przełączyć się” na kontakt z człowiekiem oraz widzą namacalne korzyści (szybkość, dostępność 24/7, spójna jakość). Brak wystarczającej wiedzy w którymkolwiek z tych trzech obszarów istotnie podnosi opór.
4. Kadra zarządzająca myśli w parach: ryzyko finansowe vs. wizerunek/efektywność
Bariery z perspektywy kadry zarządzającej mają charakter głównie ekonomiczno-prawny (koszt, ROI, odpowiedzialność), a dźwignie: wizerunkowo-operacyjny (innowacyjność, niższe koszty stałe, lepsze dane).
5. Interwencje grupują się w trzy powtarzalne kategorie:
- szkolenia i edukacja (najczęściej wymieniana kategoria interwencji, wskazywana praktycznie przez każdą grupę uczestników, niezależnie od analizowanego obszaru); zarówno techniczne, jak i „oswajające” (obalanie mitów, pokazy działania);
- komunikacja i transparentność (informowanie o celu zmiany, gwarancjach, sposobie przetwarzania danych, ograniczeniach robota);
- zachowanie ludzkiej decyzyjności / wpływ człowieka, „human in the loop” (jasny podział ról, możliwość przekazania zadania/problemu do człowieka, pozostawienie ostatecznych decyzji po stronie pracownika).
Rzadziej, ale konsekwentnie w kontekstach o wyższym ryzyku wizerunkowym lub prawnym (produkcja, dom opieki, uczelnia), pojawiają się interwencje administracyjne/regulacyjne: regulaminy, procedury kontroli jakości, konsultacje prawne, testy i audyty bezpieczeństwa danych.
Im wyższa stawka emocjonalna kontekstu, tym bardziej szczegółowe interwencje
Case study domu opieki (najwyższa stawka emocjonalna: zdrowie i samotność seniorów) wygenerował najbardziej rozbudowane, spersonalizowane interwencje (kontakt wideo z rodziną, programy odwiedzin, rozgraniczenie zadań „odpowiedzialnych” i „nieodpowiedzialnych”).
Case study cobota w produkcji (najniższa stawka emocjonalna, kontekst czysto operacyjny) wygenerował interwencje najbardziej proceduralne i mierzalne (KPI, raporty, kontrole jakości). To wskazówka, że komunikację o wdrożeniu warto kalibrować pod kątem „ciężaru emocjonalnego” kontekstu, nie tylko jego złożoności technicznej.
Zakres wiedzy, czyli o czym rozmawialiśmy podczas warsztatów
- HRI w kontekście transformacji cyfrowej i rozwoju robotyzacji – omówiono kontekst gospodarczo-technologiczny, w którym HRI zyskuje znaczenie: rosnący udział robotów w procesach biznesowych, zmiany na rynku pracy i potrzebę nowego podejścia do projektowania stanowisk zrobotyzowanych.
- Akceptacja i zaufanie – wskazano na rozróżnienie akceptacji (czy technologia zostanie użyta) i zaufania (jak i w jakim stopniu człowiek będzie na niej polegał), analizując m.in. determinanty zaufania, różnicę między zaufaniem deklarowanym a behawioralnym, dynamikę overtrust/undertrust oraz kalibrację i odbudowę zaufania po błędzie robota.
- Błędy technologii i naprawa zaufania – omówiono strategie naprawy zaufania po błędzie systemu (wyjaśnienie przyczyny, przeprosiny, komunikowanie braku intencji), podkreślając, że skuteczność tych strategii zależy od tego, jak użytkownik interpretuje źródło błędu.
- Psychologia użytkownika – różnice indywidualne i osobowość – pokazano, że nie istnieje jeden uniwersalny „użytkownik robota”, a reakcje na tę samą technologię różnią się w zależności od cech osobowości, wieku, płci, wcześniejszych doświadczeń i indywidualnej skłonności do antropomorfizacji.
- Antropomorfizacja, obecność społeczna i projektowanie zachowania robota – analizowano, dlaczego ludzie przypisują robotom cechy ludzkie i jakie ma to konsekwencje (korzyści: większe zaufanie i zaangażowanie; zagrożenia: nieadekwatne oczekiwania, uncanny valley, poczucie zagrożenia dla zatrudnienia), zwracano również uwagę na znaczenie subtelnych cech zachowania robota, takich jak gesty, dystans, tempo i dopasowanie „osobowości” do roli.
- Psychologiczne mechanizmy oporu wobec robotyzacji – omówiono mechanizmy prowadzące do oporu i niechęci, w tym algorithm aversion, obawy o utratę pracy, utratę kontroli, niedopasowanie oczekiwań do możliwości robota oraz normy społeczne i organizacyjne mogące wyzwalać zachowania sabotażowe.
- Robot jako członek zespołu – human–robot team – przejście od traktowania robota jako narzędzia do postrzegania go jako funkcjonalnego elementu zespołu, z analizą podziału zadań, ról, koordynacji, wspólnych modeli mentalnych oraz kluczowego pytania: „Czy sposób działania robota umożliwia człowiekowi skuteczne wykonywanie własnego zadania?”.
- Odpowiedzialność, sprawstwo i etyczne konsekwencje autonomii – omówiono problemy odpowiedzialności w systemach społeczno-technicznych, w szczególności koncepcję moral crumple zones (moralnych stref zgniotu), a także pytania o moralną sprawczość robotów, symulowanie empatii i długoterminowe konsekwencje społeczne zastępowania relacji interpersonalnych relacjami z technologią.
- Praktyczna diagnoza barier i „dźwigni psychologicznych” wdrożenia – kluczowym elementem praktycznym była praca nad mapą barier i dźwigni wdrażania robotów, w której uczestnicy otrzymywali konkretne scenariusze wdrożeniowe (robot recepcyjny, robot społeczny w DPS, robot edukacyjny na uczelni) i projektowali interwencje wspierające akceptację.
Ewaluacja i opinie uczestników
Informacje zwrotne zebrane od uczestników jednoznacznie potwierdziły wysoki poziom merytoryczny oraz praktyczny wymiar spotkań. Do najczęściej wymienianych atutów programu należały:
- aktualna, sprawdzona wiedza ekspercka – oparta na badaniach własnych prowadzącej oraz rzeczywistych wdrożeniach przemysłowych, a nie na powielanych, nieaktualnych schematach,
- partnerska przestrzeń do merytorycznego dialogu – otwartość na dyskusję, wymianę doświadczeń i zadawanie pytań w zróżnicowanej zawodowo grupie,
- praktyczny wymiar ćwiczeń – ze szczególnym wyróżnieniem pracy z mapą barier i dźwigni, umożliwiającej natychmiastowe przełożenie zdobytych wniosków na grunt macierzystych przedsiębiorstw.
Wśród głównych obszarów do rozwoju uczestnicy wskazali przede wszystkim potrzebę wygospodarowania jeszcze większej przestrzeni na moderowaną dyskusję branżową oraz rozbudowę pakietu materiałów powarsztatowych. Sugestie te potwierdzają duże zaangażowanie odbiorców oraz chęć kontynuacji prac w tej formule.
Szczególnie ożywioną dyskusję wywołały wątki psychologiczne i etyczne, w tym zagadnienie budowania zaufania do sztucznej inteligencji, odpowiedzialności za decyzje podejmowane przez systemy autonomiczne oraz wyznaczania etycznych granic automatyzacji. Program odpowiedział tym samym na wyraźną potrzebę rynkową: dyskusji o technologii z perspektywy człowieka jako integralnej części systemu wytwórczego.
Dalsze działania: kolejna edycja i współpraca wdrożeniowa
W odpowiedzi na zainteresowanie tematyką oraz pozytywne rezultaty obecnej edycji projektu planujemy realizację kolejnych inicjatyw, umożliwiających wymianę doświadczeń i dzielenie się praktyczną wiedzą z zakresu transformacji cyfrowej. Liczymy, że w najbliższej przyszłości będziemy mogli ogłosić rekrutację na kolejny cykl wydarzeń – tym razem wzbogacony między innymi o nowe doświadczenia i studia przypadków z polskiego i międzynarodowego rynku wdrożeniowego.
Zachęcamy do śledzenia kanałów komunikacji Łukasiewicz – Poznańskiego Instytutu Technologicznego oraz naszej strony internetowej – za ich pośrednictwem będziemy zapowiadać kolejne planowane wydarzenia, spotkania, wykłady i warsztaty. Zaproszenie to kierujemy zarówno do przedstawicieli biznesu, inżynierów i badaczy, jak i do każdego zainteresowanego odbiorcy – niezależnie od tego, czy na co dzień pracujesz z nowymi technologiami, czy po prostu z ciekawością obserwujesz, jak automatyzacja przekształca otaczający nas świat. Doświadczenia minionej edycji pokazują, że tak szeroki, otwarty dialog przynosi wymierne korzyści wszystkim uczestnikom.
Organizacje zainteresowane tematyką transformacji cyfrowej, doskonalenia procesów oraz doradztwem w zakresie ergonomii i interakcji człowiek – robot zapraszamy do bezpośredniego kontaktu: Grupa Badawcza Transformacji Procesów.
Autorki: Magdalena Morze, Weronika Majewska, Paulina Młodawska
Bibliografia
Morze, M. (2023). Zaufanie – istotny czynnik w human-robot collaboration. Optimum. Economic Studies, 1(111), 141–155. https://doi.org/10.15290/oes.2023.01.111.09
Morze, M. (2022). Human robot interaction – Key areas in teamwork. Journal of Advanced Research in Leadership, 1(2), 9–17. https://doi.org/10.33422/jarl.v1i2.158
Glikson, E., Woolley, A. W. (2020). Human trust in artificial intelligence: Review of empirical research. Academy of Management Annals, 14(2), 627–660. https://doi.org/10.5465/annals.2018.0057
Seeber, I., Bittner, E., Briggs, R. O., de Vreede, T., de Vreede, G. J., Elkins, A., Maier, R., Merz, A. B., Oeste-Reiß, S., Randrup, N., Schwabe, G., Söllner, M. (2020). Machines as teammates: A research agenda on AI in team collaboration. Information & Management, 57(2), Article 103174. https://doi.org/10.1016/j.im.2019.103174
Sheridan, T. B. (2016). Human–robot interaction: Status and challenges. Human Factors, 58(4), 525–532. https://doi.org/10.1177/0018720816644364
Hancock, P. A., Billings, D. R., Schaefer, K. E., Chen, J. Y. C., de Visser, E. J., Parasuraman, R. (2011). A meta-analysis of factors affecting trust in human–robot interaction. Human Factors, 53(5), 517–527. https://doi.org/10.1177/0018720811417254
Goodrich, M. A., Schultz, A. C. (2007). Human–robot interaction: A survey. Foundations and Trends in Human–Computer Interaction, 1(3), 203–275. https://doi.org/10.1561/1100000005
Hoffman, G., Breazeal, C. (2007). Effects of anticipatory action on human–robot teamwork efficiency, fluency, and perception of team. In Proceedings of the 2nd ACM/IEEE International Conference on Human–Robot Interaction (pp. 1–8). Association for Computing Machinery. https://doi.org/10.1145/1228716.1228718
Lee, J. D., See, K. A. (2004). Trust in automation: Designing for appropriate reliance. Human Factors, 46(1), 50–80. https://doi.org/10.1518/hfes.46.1.50_30392
Parasuraman, R., Riley, V. (1997). Humans and automation: Use, misuse, disuse, abuse. Human Factors, 39(2), 230–253. https://doi.org/10.1518/001872097778543886